


2.5万㎡变电站,一台四足机器人搞定全域自主巡检
2.5万平方米的变电站,单靠一双眼睛和两条腿去记住每个区域,巡检路线很难真正做到清晰可控。
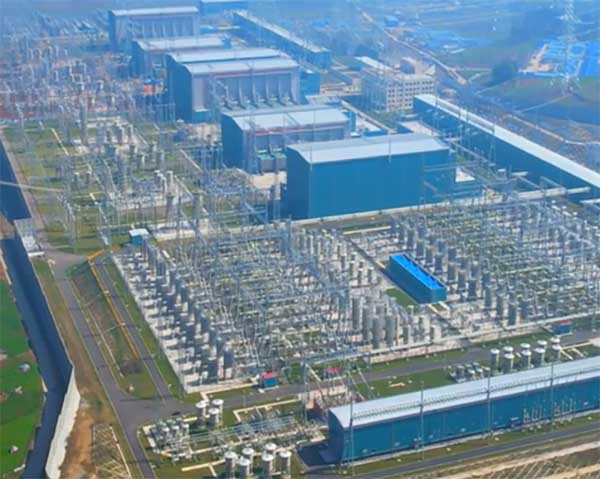
换一种思路:先把整个现场完整构建成三维点云地图,再让设备基于地图进行定位和路径规划。到了这一步,巡检就不再是简单地“记住往哪走”,而是根据现场环境判断“怎么走、走到哪里”。
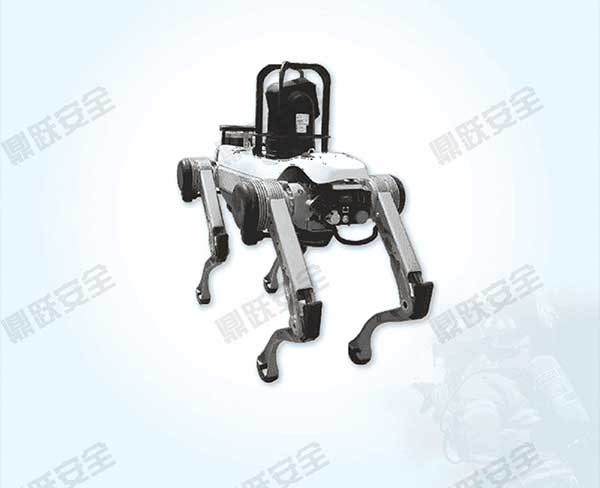
这套思路,正应用在鼎跃安全 DY-DZE-SZR巡检四足机器人上。通过“建图—定位—规划—行走—识别”这一整套流程,机器人能够把现场环境转化为可执行的巡检路径,让巡检从依赖人工记路线,变成基于地图自主完成。
相比以前动辄耗时几个月的现场建模,DY-DZE-SZR玩的是“免模型”开局。基于激光雷达的SLAM技术,它在2.5万平米的站内溜达约20分钟,就能搞定三维点云数据采集。地图一成,全向导航路径自主规划。
更关键的是它的各项指标稳定。依托深度学习算法和本地算力闭环,它能容忍风吹草动带来的环境扰动。无论是仪表读数还是温度异常,它都在边缘端直接完成状态识别和坐标上报,不磨叽,零延迟。
变电站的地形从来不按常理出牌——室外是坑洼的鹅卵石避雷带、湿滑草地,转头连着室内的水泥台阶。以往用轮式设备,遇槛就得垫坡,本质上是人在伺候机器。
这台四足设备直接把物理隔阂踩平了。行走、小跑、跳跃,甚至倒地也能自己爬起来。最高能跨过18厘米的台阶,硬刚±30°的陡坡。室内外无缝衔接,巡检路程大幅缩短,观测视角的选取也变得极其刁钻灵活。
干活够不够狠? 整机重53kg,平时背着20kg的检测载荷稳扎稳打,极限测试下甚至能扛起85kg的重物。常规步速1.7m/s,真要放开了跑能飙到近5m/s。
能熬多长时间? 肚子里装的是72V/19.5Ah的电池组。带载干活能撑2小时,空跑则能巡航4小时。回血速度快,2.5至3小时即可充满,加上选配的自主充电功能,基本盘活了24小时无人值守。
好不好钻角落? 站起来高70cm,视野开阔;遇到矮趴的地带,直接把身子压低到34.6cm钻过去,那些人工巡视最容易漏掉的死角,它一次也不放过。
在新型电力系统的运转逻辑里,我们要的绝不是一个高智商的“盆景”。DY-DZE-SZR带来的不仅是数据的精准度,更是把一线人员从泥泞和台阶中彻底解放了出来,让安全防线真正做到了无死角覆盖。